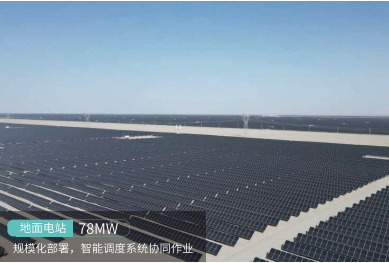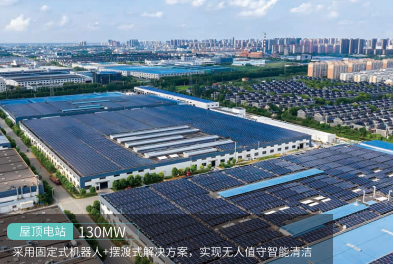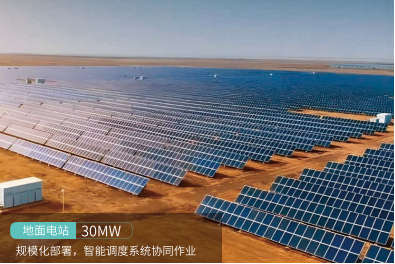


随着全球新能源产业的蓬勃发展,光伏电站的规模化建设正以前所未有的速度推进。然而,在广袤的戈壁、沙漠及复杂山地等极端环境中,传统的人工运维模式面临着效率低下、安全隐患大以及成本高昂等多重痛点。为积极响应行业对“少人化、智能化、高效化”运维的迫切需求,我司近日正式宣布,已成功完成全场景光伏清洁机器人算法的全面优化与研发。此次技术突破,标志着我司在光伏智能运维领域迈出了关键一步,将为广大电站业主带来更加精准、高效的清洁机器人解决方案。
光伏电站的地形复杂多变,对清洁机器人的运动控制提出了极高要求。我司研发团队针对沙戈荒等极端环境,对机器人的底层运动控制算法进行了深度优化。通过引入滚动时域优化算法与深度强化学习技术,新一代清洁机器人能够根据运动学特性精准预测姿态变化,实现姿态精度与能耗控制的协同优化。无论是在松软的沙丘、起伏的砾石路面,还是在冰雪覆盖的恶劣工况下,机器人都能自动调整机身姿态,保持平稳运行。这种全地形自适应算法的突破,彻底打破了传统设备对作业环境的局限,真正实现了全场景的无缝覆盖。
在复杂的光伏阵列中,精准的路径规划与避障是保障清洁机器人高效作业的核心。我司摒弃了单一依赖卫星定位的传统模式,创新性地采用了多传感器数据融合算法。系统将GPS、激光里程计和磁力计数据进行深度融合,并根据各传感器的噪声特性自适应调整卡尔曼增益,确保状态估计的最优性。结合改进的A*全局路径规划与动态窗口法(DWA)局部避障算法,清洁机器人能够在0.1米级的栅格地图中,实时计算包含转弯代价与地形代价的最优路径。这不仅实现了厘米级的定位精度,更确保了机器人在长距离作业中零碰撞、高覆盖率,大幅提升了路径的平滑度与执行效率。
为了让清洁机器人更加“聪明”,我司将计算机视觉技术深度融入运维系统。通过搭载高分辨率工业相机与偏振滤镜,机器人能够实时采集光伏板表面图像,并在HSV色彩空间中进行污染类型识别与程度量化。基于AI算法,系统可精准区分灰尘、鸟粪、树叶等不同污染物,并据此动态调整清洁策略。此外,我们构建了“清洁+发电预测”双驱动模式,通过多维高精度气象预测与积灰监测数据,智能评估最佳清扫时机。这种从“被动响应”向“主动决策”的转变,不仅有效避免了水资源的浪费,更将光伏电站的年均发电效率提升了10%以上,综合运维成本降低了30%。

返回顶部

 当前位置: